RDK S100 CAN 通信
本文根据已录制课程的配套课件整理,保留原课件的接线、命令、实测结果和验证范围。
从机器人复位到 MCU 扩展板物理回环,验证完整 CAN 能力。
本课完成两条验证链路
机器人复位展示应用效果,MCU 扩展板回环证明 S100 的实体 CAN 收发路径。
USB-CAN 应用
复用机器人 SDK 执行一次官方复位动作。
MCU-CAN
通过扩展板连接 CAN6 发送端与 CAN5 接收端。
实测结果
12 次发送、12 次接收,ID 和 8 字节数据全部匹配。
S100 的 CAN 经过 MCU 扩展链路
Acore
Linux 用户态运行官方 CAN HAL 示例。
MCU1
固件负责 IPC 与 CAN 通道转发。
扩展板
FPC 把主板与 MCU 接口扩展板连接。
收发器
CAN5 与 CAN6 提供实体差分总线接口。
从机器人应用到物理总线
机器人轻微偏离姿态
USB-CAN官方复位
MCU1running / alive
CAN6→CAN5三线物理闭环
12/12逐帧匹配
S100 控制机器人完成复位
复用同一 robot_py SDK、既有电机配置和默认姿态,不重新标定。
可见动作
腰部与多个关节从偏置姿态回到复位目标。
标准流程
init、读取、官方 reset、再次读取、deinit。
安全退出
SDK deinit 返回未初始化,四路 CAN 连接关闭。
机器人动作与扩展板测试各有边界
两段演示共同构成课程证据,但不混淆所用硬件。
- 复位动作证明 S100、USB-CAN、SDK 与执行器链路可工作
- 动作前后腰部反馈变化约 43.2 度
- 不把一次复位扩大为行走、舞蹈或全关节精度验收
- MCU 扩展板测试不连接机器人电机
- 实体 CAN 能力由 CAN6 到 CAN5 的物理回环单独证明
MCU 扩展板 CAN 回环接线
CAN6 与 CAN5 之间连接 CAN_H、CAN_L 和 GND,并在两端接入 120Ω 终端电阻。
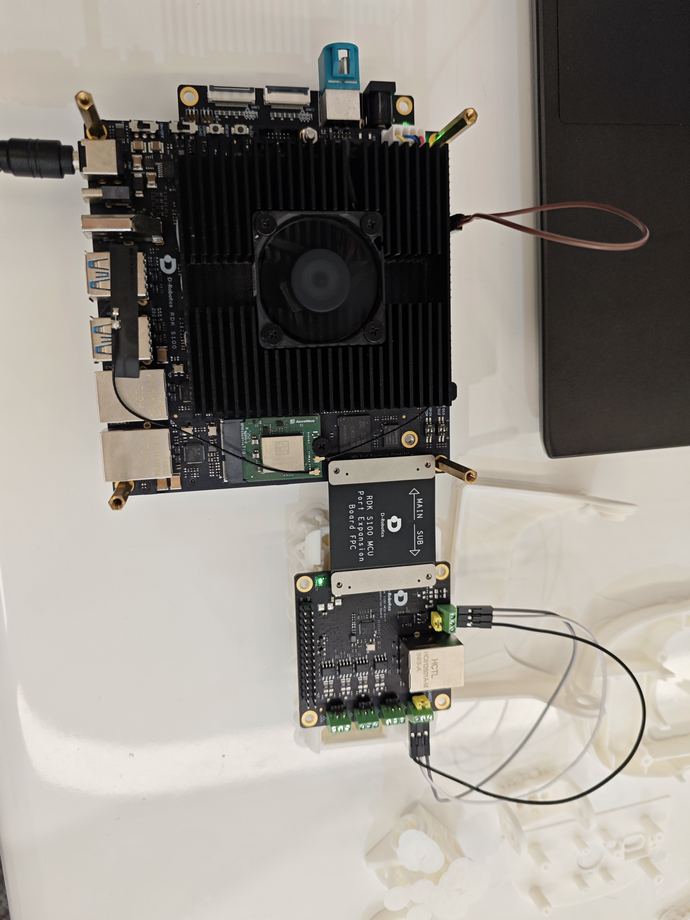
CAN6 H/L/GND → CAN5 H/L/GND|两端 120Ω|1 Mbps
一帧数据如何穿过整条链路
can_sendAcore 示例
IPC ch6bypass 6
CAN6物理发送
CAN5物理接收
IPC ch4can_get 输出
使用官方示例副本完成测试
原始 /app/Can 目录保持不变,代码、配置与日志都放在新项目隔离目录。
接收端
先启动接收,再发送帧。
发送端
发送 ID 0x131 的 8 字节经典 CAN 帧。
终端实时显示物理回环结果
录屏在同一次测试中展示 MCU 状态、发送帧、接收帧与最终 PASS。
发送
CAN6 连续发出 12 帧 ID 0x131。
接收
CAN5 返回完全相同的 8 字节载荷。
判定
12/12 全部匹配后输出 physical CAN PASS。
S100 MCU-CAN 实测结果
方向
CAN6 TX → CAN5 RX
速率
1,000,000 bit/s
报文
ID 0x131 / 8 bytes
结果
12 发送 / 12 接收 / 全匹配
本次测试保留可复现状态
扩展板链路运行在隔离目录,原项目与系统服务不被改写。
- MCU1 使用 S100 4.0.5 官方 S100_MCU_DEBUG.elf
- 测试时 MCU1 为 running / alive
- 官方示例复制到 new_project 后编译运行
- 测试结束无 canhal_get 或 canhal_send 残留进程
- SSH 保持启用,不修改网络或原项目目录
没有接收帧时这样排查
S100 的通道映射、终端匹配和方向都必须与当前固件一致。
Step 1
先确认 MCU1 为 running / alive,再检查官方固件版本。
Step 2
核对 CAN_H 对 CAN_H、CAN_L 对 CAN_L、GND 对 GND。
Step 3
确认两端各有 120Ω 终端,并使用 1 Mbps。
Step 4
当前固件实测方向为 CAN6 发送、CAN5 接收。
RDK S100 CAN 验证完成
机器人应用与 MCU 扩展板物理回环共同说明 S100 的 CAN 开发能力。
应用可见
USB-CAN 驱动机器人完成官方复位。
链路完整
Acore、MCU、FPC、收发器和线缆均进入验证。
结果可复现
CAN6 到 CAN5 连续 12/12 帧匹配。