RDK S100 40-pin SPI
本文根据已录制课程的配套课件整理,保留原课件的接线、命令、实测结果和验证范围。
两根信号线完成 12 MHz 全双工验证。
最少硬件验证 SPI0
S100 作为主机发送两个字节,MOSI 与 MISO 短接后立即回读。
一根跳线
Pin 19 MOSI 与 Pin 21 MISO 直接连接。
12 MHz
官方示例把总线速率设置为 12000000 Hz。
逐字节判定
持续读回 0x55 0xAA 才算通过。
四类核心信号
SCLK
主机产生时钟,决定每一位数据何时采样。
MOSI
主机输出、从机输入,本课发送测试数据。
MISO
主机输入、从机输出,本课接收回环数据。
CS
片选目标外设;回环测试仍通过 spidev0.0 打开 CS0。
SPI0 的 J24 物理脚
40-pin 数字 IO 为 3.3V,SPI0 只支持主模式。
- Pin 19:MOSI
- Pin 21:MISO
- Pin 23:SCLK
- Pin 24:CS0
- Pin 26:CS1
- 本课只短接 Pin 19 与 Pin 21
SPI0 回环实拍接线
一根杜邦线连接 MOSI 与 MISO。无需接电源、地线、电阻或额外 SPI 模块。
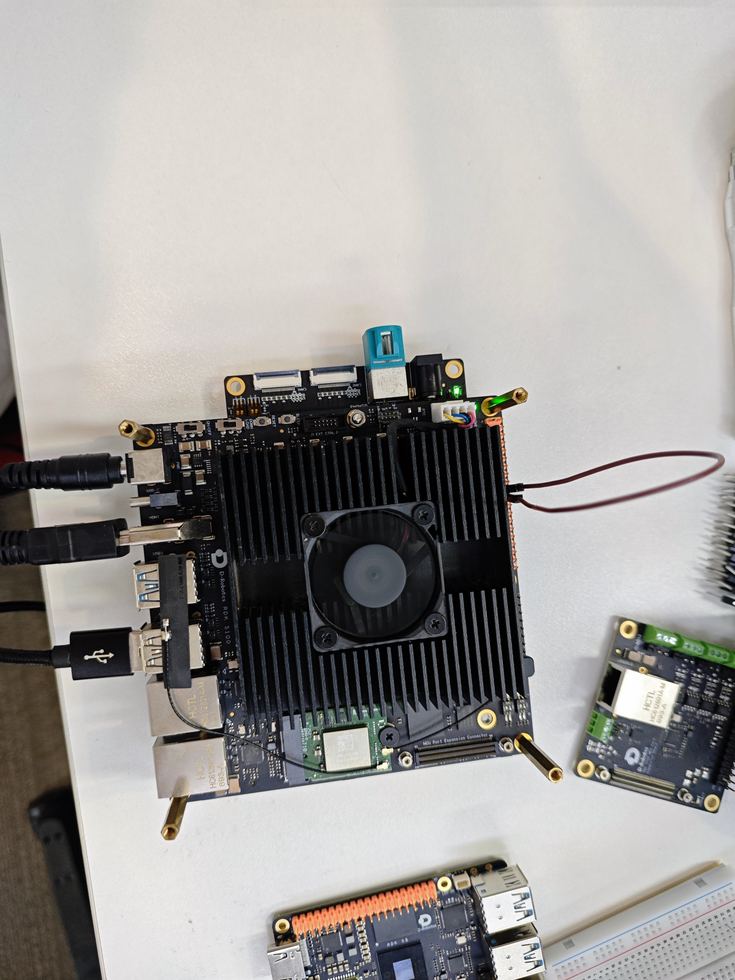
Pin 19 MOSI ↔ Pin 21 MISO
确认 spidev0.0
设备节点把用户态 Python 程序连接到 Linux SPI 控制器。
列出节点
本次使用 /dev/spidev0.0。
打开控制器
bus=0,cs=0。
发送数据原路返回
打开spidev0.0
发送MOSI: 55 AA
短接Pin 19 到 Pin 21
接收MISO: 55 AA
比较完全一致 PASS
运行官方 SPI 示例
程序启动后输入 bus 0 和 cs 0,随后每秒传输一组测试字节。
执行命令
按提示输入 0、0。
预期输出
若得到 0x00 0x00,回环失败。
SPI0 实测链路
节点/dev/spidev0.0
模式8-bit transfer
速率12,000,000 Hz
数据55 AA repeated
结果LOOPBACK PASS
示例程序的四个动作
SpiDev
创建 Python SPI 设备对象。
open
选择 bus 0 与 chip select 0。
xfer2
发送列表并同步获得接收列表。
close
退出前关闭句柄,释放设备资源。
SPI0 通过标准
程序能运行并不等于链路通过,必须检查输出数据。
- /dev/spidev0.0 存在
- Pin 19 与 Pin 21 物理连接可靠
- 总线速率为 12 MHz
- 发送 0x55 0xAA
- 接收持续为 0x55 0xAA
- Ctrl+C 后设备句柄关闭
输出异常时这样排查
回环结构简单,问题通常集中在节点、接线或参数。
Node
找不到 spidev0.0 时先确认 SPI0 是否启用。
Wire
读到 0x00 0x00 时断电检查 Pin 19 与 Pin 21。
Select
确认程序选择 bus 0、cs 0,而不是其他控制器。
Access
Permission denied 时使用 sudo,并结束占用设备的旧进程。
三种总线的最小验证
UART
TX 与 RX 短接,检查异步串行收发。
I2C
扫描带地址的从设备,再读写寄存器。
SPI
MOSI 与 MISO 短接,同步全双工回环。
完成
S100 SPI0 在 12 MHz 下持续回读 0x55 0xAA,最小回环链路验证完成。
接线最少
只连接 Pin 19 与 Pin 21。
证据清楚
终端持续输出与 PASS 状态已录制。
可继续扩展
后续可连接真实 SPI 传感器或显示模块。