7.5.2 MCU 快速入门指南
范围
本章节概述了 MCU 系统,旨在帮助读者快速了解并掌握相关内容,以便开展 MCU1 的开发工作。因为 MCU0负责启动 Acore、MCU1以及电源管理等功能,这部分不建议客户自行修改,默认不释放源码,提供地瓜验证过的 bin 文件。章节中仅对可能与 MCU1 发生冲突的部分进行简要说明,旨在帮助用户在开发过程中规避 MCU0 与 MCU1 之间的资源竞争问题。
基础信息
- MCU 编译工具链为 GCC 工具链,版本为 gcc-arm-none-eabi-10.3~2021.10
- MCU 核为 ARM R52+,可以用 ARM R52 technical reference manual 文档作为参考:官网链接
- MCU 运行的操作系统均为 FreeRTOS,版本为 FreeRTOS Kernel V10.0.1
- MCU 主要分为两部分:MCU0和 MCU1。MCU0主要负责启动 Acore、MCU1以及电源管理等功能,目前不开源;MCU1主要负责跑业务等功能,开源,客户可根据自己需求进行修改
MCU 框架
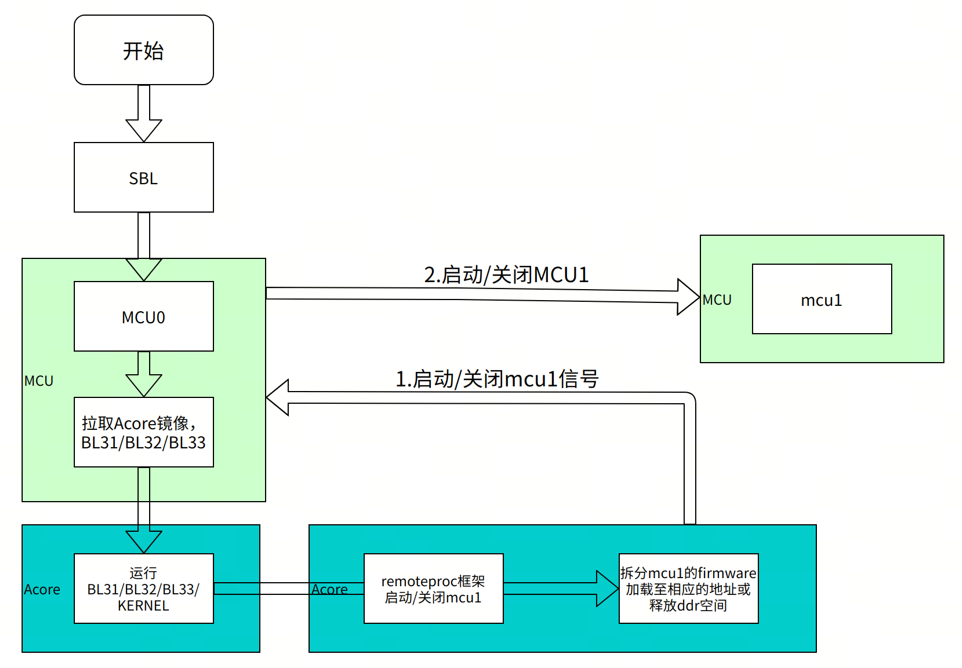
MCU0是板子启动的开始,也是重中之重。因为 MCU0负责启动 Acore、MCU1以及电源管理等功能。Acore 所运行的 linux 操作系统是客户开发功能的重要载体,而 MCU1运行的 FreeRTOS 操作系统为客户的实时任务进行保驾护航。 MCU1通过 linux 的 remoteproc 框架实现,在 Acore 的 sysfs 通过向 MCU0发送通知,从而控制 MCU1的启动和关闭。同时在 RDK-S100的休眠模式下,也是通知 Acore 通知 MCU0从而操作 MCU1,实现低功耗休眠功能。
MCU0是板子启动的开始,也是重中之重。因为 MCU0负责启动 Acore、MCU1以及电源管理等功能。Acore 所运行的 linux 操作系统是客户开发功能的重要载体,而 MCU1运行的 FreeRTOS 操作系统为客户的实时任务进行保驾护航。 MCU1通过 linux 的 remoteproc 框架实现,在 Acore 的 sysfs 通过向 MCU0发送通知,从而控制 MCU1的启动和关闭。同时在 RDK-S600的休眠模式下,也是通知 Acore 通知 MCU0从而操作 MCU1,实现低功耗休眠功能。
开发环境
交叉编译是指在主机上开发和构建软件,然后把构建的软件部署到开发板上运行。主机一般拥有比开发板更高的性能和更多的内存,可以高效完成代码的构建,可以安装更多的开发工具。
主机编译环境要求
推荐使用 Ubuntu 22.04 操作系统,保持和 RDK S100相同的系统版本,减少因版本差异产生的依赖问题。
Ubuntu 22.04 系统安装以下软件包:
sudo apt-get install -y build-essential make cmake libpcre3 libpcre3-dev bc bison \
                        flex python3-numpy mtd-utils zlib1g-dev debootstrap \
                        libdata-hexdumper-perl libncurses5-dev zip qemu-user-static \
                        curl repo git liblz4-tool apt-cacher-ng libssl-dev checkpolicy autoconf \
                        android-sdk-libsparse-utils mtools parted dosfstools udev rsync python3-pip scons

pip install "scons>=4.0.0"
pip install ecdsa
pip install tqdm
编译 MCU 系统
- 编译会使用 python3,RDK S100/S600 开发使用的 python3 的版本为 3.8.10;
- MCU1的镜像分为 debug 和 release 两个版本。debug 版本的镜像会有调试信息,而 release 版本不含调试信息。
首次编译会从 arm 官网下载工具链后解压缩(10min 左右),网速不好可能会导致工具链下载不成功或下载不完整的问题,建议通过以下方式下载编译工具链:
-
点击工具链下载链接,下载编译工具链。
-
将已有工具链移至 /Build/ToolChain/Gcc/ 内,移动工具链命令如下:
mv 工具链存储路径/工具链文件名 新代码/Build/ToolChain/Gcc/ -
编译时检测到有工具链,不会再从官网下载。
# 编译MCU1 Debug版本
cd mcu/Build/FreeRtos_mcu1
python build_freertos.py lite matrix B s100 mcu1 gcc debug

# 编译MCU1 Release版本
cd mcu/Build/FreeRtos_mcu1
python build_freertos.py lite matrix B s100 mcu1 gcc release
# 编译MCU1 Debug版本
cd mcu/Build/FreeRtos_mcu1
python build_freertos.py lite matrix B s600 gcc mcu1 debug

# 编译MCU1 Release版本
cd mcu/Build/FreeRtos_mcu1
python build_freertos.py lite matrix B s600 gcc mcu1 release
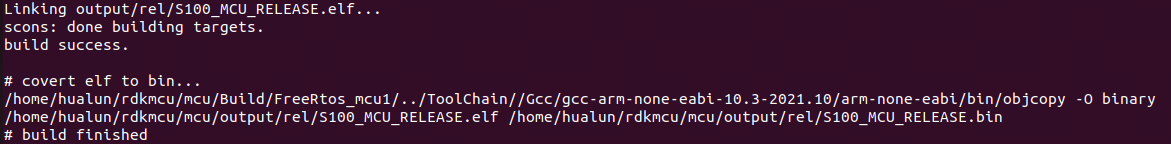
编译成功标志

编译输出目录
output/
├── debug                               # 该文件夹下包含debug版本的编译生成文件
|    ├── objs                           # 编译生成的i/s/o文件
|    └── S100_MCU_SIP_V2.0              # 编译生成的bin/map/elf等文件
|         ├── custom_compiler_flags.py
|         ├── S100_MCU_DEBUG.elf        # MCU1启动文件
|         ├── S100_MCU_DEBUG.map
|         ├── S100_MCU_SIP_V2.0.bin
├── objs                                # 编译生成的i/s/o文件,根据编译的版本变化
├── release                             # 该文件夹下包含release版本的编译生成文件
|    ├── objs                           # 编译生成的i/s/o文件
|    └── S100_MCU_SIP_V2.0              # 编译生成的bin/map/elf等文件
output/
├── S600_MCU_DEBUG.map                  # debug 链接 map(在 output 根目录)
├── S600_MCU_RELEASE.map                # release 链接 map(release 编译后生成)
├── objs -> output/debug/objs           # 符号链接,指向当前编译 variant 的 objs
├── inc/                                # 构建时收集的头文件
├── debug/                              # debug 版本编译生成文件
|    ├── objs/                          # 编译生成的 i/s/o 文件
|    └── S600_MCU_Matrix_V2.0/          # elf/bin 等固件文件
|         ├── S600_MCU_RAW.bin
|         ├── S600_MCU_DEBUG.elf        # MCU1 启动固件
|         ├── S600_MCU_DEBUG.bin
|         └── S600_MCU_Matrix_V2.0.bin
└── release/                            # release 版本,结构类似
     ├── objs/
     └── S600_MCU_Matrix_V2.0/
          ├── S600_MCU_RAW.bin
          ├── S600_MCU_RELEASE.elf      # MCU1 启动固件(release)
          ├── S600_MCU_DEBUG.bin
          └── S600_MCU_Matrix_V2.0.bin
说明:
.map文件由链接器生成在output/根目录,debug/release 均会生成,命名分别为S600_MCU_DEBUG.map/S600_MCU_RELEASE.map;elf/bin 经后处理移至debug/或release/下的S600_MCU_Matrix_V2.0/子目录。
MCU1启动/关闭流程
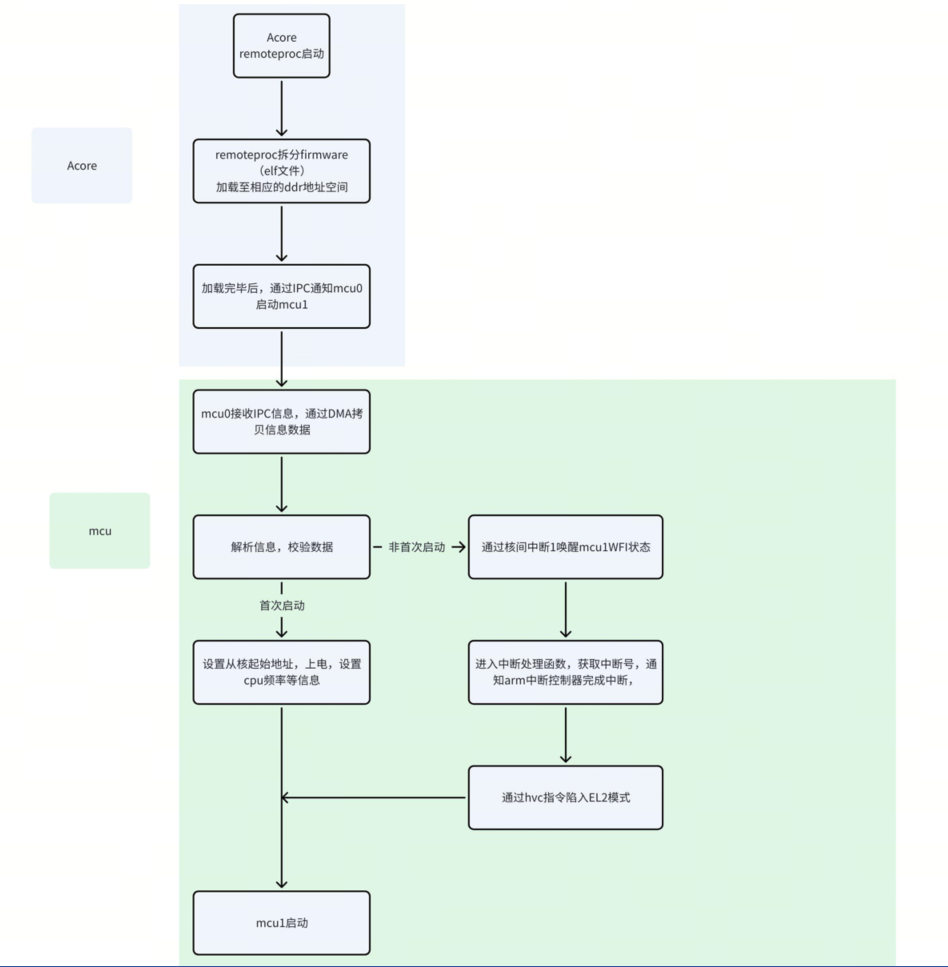
MCU1的启动/关闭是由 Acore 经过 remoteproc 框架传递信息给 MCU0进而实现启动/关闭 MCU1。
MCU1启动原理与步骤
MCU1启动原理
MCU1启动步骤
下述启动流程以 debug 版本为例,release 版本与其类似,只是少一些 log 打印。
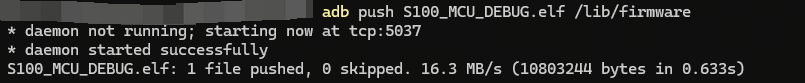
- 经过上述编译流程,编译 debug 版本会在 S100_MCU_SIP_V2.0文件夹下产生 S100_MCU_DEBUG.elf 文件(release 版本类似),该文件为 MCU1的 firmware 文件,因此需要将该文件推送到板端的/lib/firmware 目录。
- 经过上述编译流程,编译 debug 版本会在 S600_MCU_Matrix_V2.0文件夹下产生 S600_MCU_DEBUG.elf 文件(release 版本类似),该文件为 MCU1的 firmware 文件,因此需要将该文件推送到板端的/lib/firmware 目录。
举例子如下:(此处以及后续步骤截图均以 S100为例,S600类似)
- 板端启动流程
cd /sys/class/remoteproc/remoteproc_mcu0
echo S100_MCU_DEBUG.elf > firmware
echo start > state
cd /sys/class/remoteproc/remoteproc_mcu0
echo S600_MCU_DEBUG.elf > firmware
echo start > state
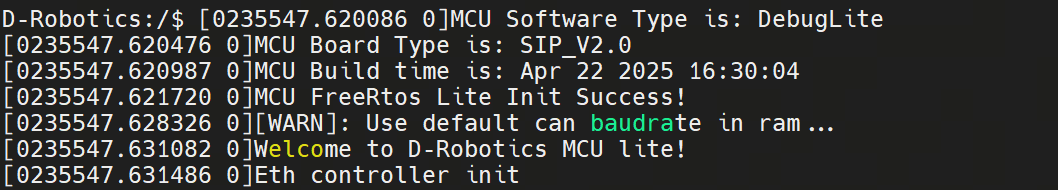
Acore 侧串口打印

MCU 侧串口打印
MCU1关闭原理与步骤
MCU1关闭原理
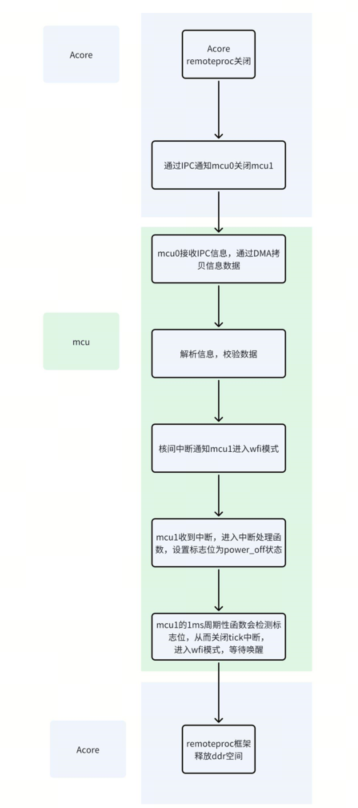
MCU1关闭步骤
下述关闭流程以 debug 版本为例,release 版本与其类似,只是少一些 log 打印。 (后续实例以 S100为例,S600类似)
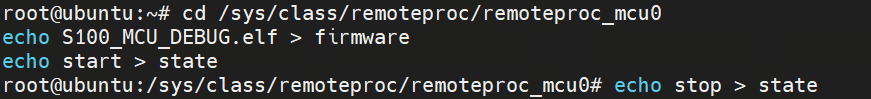
cd /sys/class/remoteproc/remoteproc_mcu0
echo S100_MCU_DEBUG.elf > firmware
echo stop > state
cd /sys/class/remoteproc/remoteproc_mcu0
echo S600_MCU_DEBUG.elf > firmware
echo stop > state
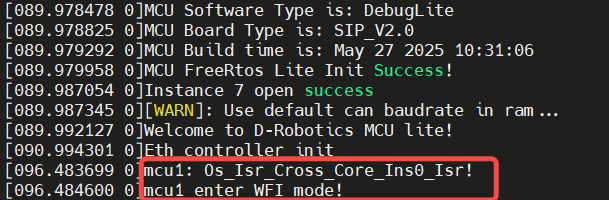
正常关闭后,串口 log 打印下图所示 Acore 侧串口打印
MCU 侧串口打印

stop MCU1之后,如果需要再次启动 MCU1,必须等待系统进入 wfi 模式之后,才能再次 start MCU1,见下图所示。原因解释:避免系统还没有进入 wfi 模式时,start MCU1会重新加载 firmware 至 mcu sram 位置导致之前位置代码被覆盖,导致系统运行跑飞挂死
MCU0/MCU1模块划分
MCU 整个系统含有 ICU、RTC、IPC、port、CAN 等模块,但是为了用户开发的方便,对于功能进行了划分,划分细节如下图所示。
| 模块 | 模块位置 |
|---|---|
| ppslcu | MCU0 |
| port | MCU0 |
| uart | MCU0/MCU1 |
| log | MCU0/MCU1 |
| shell_init | MCU0/MCU1 |
| mDma | MCU0/MCU1 |
| I2c | MCU0: i2c6, i2c7/MCU1: i2c8, i2c9 |
| tca9539 | MCU0 |
| ICU | MCU0 |
| GPT | MCU0 |
| pmic | MCU0 |
| fls_init | MCU0 |
| otaflash | MCU0 |
| ipc | MCU0: instance8/MCU1: instance0(其他 instance 未划分, 均可使用) |
| crypto | MCU0 |
| pvt | MCU0 |
| canGW | MCU1 |
| Rtc | MCU0 |
| RTC_pps | MCU0 |
| Eth_Init | MCU1 |
| Scmi | MCU0 |
| 模块 | 模块位置 |
|---|---|
| ppslcu | MCU0 |
| port | MCU0 |
| uart | MCU0/MCU1 |
| log | MCU0/MCU1 |
| shell_init | MCU0/MCU1 |
| mDma | MCU0/MCU1 |
| I2c | MCU0/MCU1 |
| tca9539 | MCU0 |
| ICU | MCU0 |
| GPT | MCU0 |
| pmic | MCU0 |
| fls_init | MCU0 |
| otaflash | MCU0 |
| ipc | MCU0: instance8/MCU1: instance0 |
| crypto | MCU0 |
| pvt | MCU0 |
| Rtc | MCU0 |
| RTC_pps | MCU0 |
| Eth_Init | MCU1 |
| Scmi | MCU0 |
| Can | MCU1:Can1, Can2, Can3, Can4, Can10 |
MCU 在 sysfs 上 debug 功能介绍
MCU 目前在 sysfs 上支持查看系统状态 alive,系统存活时间 taskcounter,mcu 版本 mcu_version,sbl 版本 sbl_version 等功能。
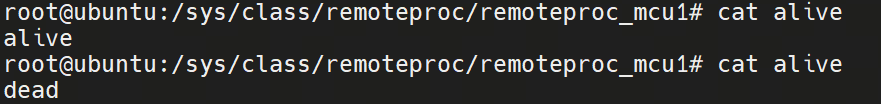
- 系统状态 alive:表示 MCU0/MCU1所处状态,分别为 alive 和 dead 两种。mcu alive 状态每1s 更新一次,所以获取状态会有1s 延迟;
- 系统存活时间 taskcounter:表示 mcu 启动后持续的时间,单位:秒;
- mcu 版本 mcu_version:可以查看 mcu 版本信息,包括 debug 版本还是 release 版本,以及编译的时间;
- sbl 版本 sbl_version:可以查看 sbl 版本信息以及编译的时间,但是只有在 remoteproc_mcu0下可以查看;
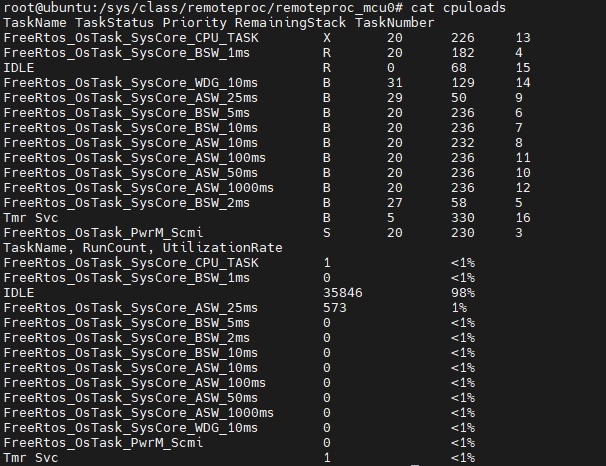
- mcu cpuloads: 可以获取到 MCU0/MCU1各任务的任务状态,优先级,剩余栈,运行次数(FreeRtos tickcount)和使用率等信息,帮助用户去 debug。cpuloads 数据获取需要1s 的延迟,因为会涉及到大量数据拷贝至 sysfs 文件系统下的输出 buffer。cpuloads 的获取需要在 MCU0/MCU1已上电的情况下才能进行获取。
- 固件名 firmware:该固件名为 remoteproc 框架下 mcu0启动 mcu1时的,mcu1的固件名字。当 mcu0启动 mcu1时,linux 会去板端/lib/firmware 文件夹下,找相应文件,从而加载至相应位置。
- 节点名 name:如 mcu0,为 soc:remoteproc_mcu0;mcu1,为 soc:remoteproc_mcu1。
- 状态 state:指 remoteproc 子系统的状态。启动 mcu1,经过是 mcu0 remoteproc 节点,所以会变为 runing 状态。未启动 mcu1时,状态为 offline。
- recovery 节点:指当 mcu 挂掉后,是否可以获取 coredump 寄存器信息。该功能正常情况下是使能的,如果用到该功能,请参考MCU ramdump章节章节。
- uevent 节点:指设备类型,为 DEVTYPE=remoteproc。
- timesync 节点:主从设备同步时间需要,MCU 不支持该功能。
- 系统状态 alive,图示:
- 系统存活时间 taskcounter,图示:

- mcu 版本 mcu_version,图示:

- sbl 版本 sbl_version,图示:

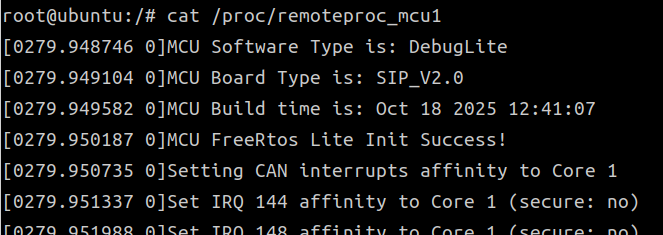
- mcu 串口 log 获取,图示:
- mcu cpuloads 获取,图示:
MCU 串口使用
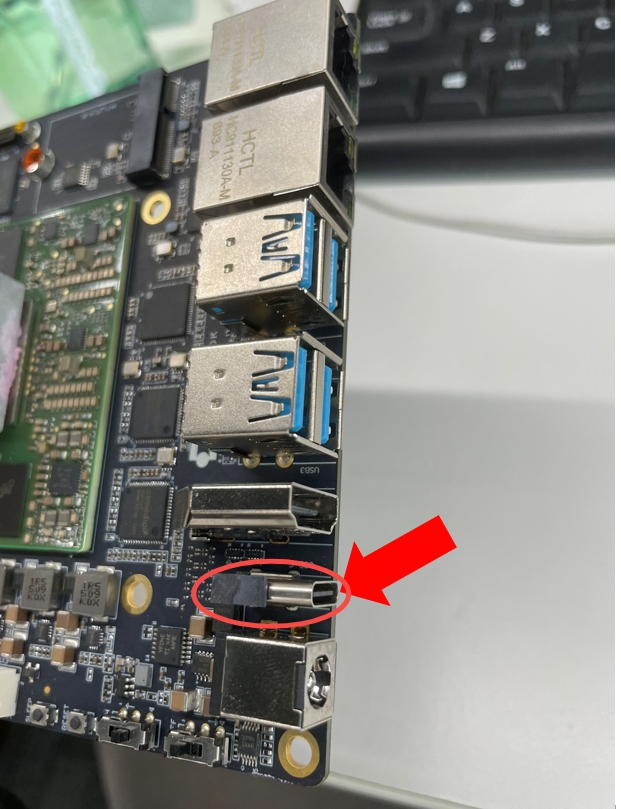
如果 RDK-S100含有连接方式如下,mcu 串口和 Acore 串口共用一个串口,自行查看:设备管理器 -> 端口 -> MCU-COM -> 波特率921600
如果 RDK-S600含有连接方式如下,mcu 串口和 Acore 串口共用一个串口,自行查看:设备管理器 -> 端口 -> MCU-COM -> 波特率921600

MCU0烧录流程
手动烧录
非空板烧录
- 打开板子,板端 Acore 串口常按 enter 进入 uboot(一定要一直按)
fastboot 0
- 编译好的 MCU0 镜像/output_sysmcu/目录下找到相应的 MCU0镜像(MCU0代码仅在商业版中提供),这里展示以 S100 MCU0为例。
fastboot oem interface:mtd
/* 编译出来的S100 MCU0镜像:MCU_S100_SIP_V2.0.img */
/* 编译出来的S600 MCU0镜像:MCU_S600_Matrix_V2.0.img*/
fastboot flash MCU_a "xxx/MCU_S100_SIP_V2.0.img"
fastboot flash MCU_b "xxx/MCU_S100_SIP_V2.0.img"
空板烧录
空板烧录请使用 Xburn 工具指定区域烧录,并指定 miniboot_flash
关于 Xburn 工具烧录指定区域,参考烧录指定区域章节。
关于 Xburn 工具烧录指定区域,参考烧录指定区域章节。
MCU1 Undefined/Abort 异常处理原理
正常情况下系统进入 Undefined/Abort 异常后,会进入异常处理与现场保存流程。RDK S100 不能对 MCU1 单独进行硬件上下电,因此 MCU1 的 remoteproc stop/start 流程和同步 Undefined/Abort 异常处理流程需要分开理解。
正常情况下系统在进入 undefined/abort 异常时,最终会进入死循环状态。只有重新执行上下电流程才能再次正常运行。RDK S600 由于不能对 MCU1 单独进行上下电,所以需要进行系统流程的修改,以实现上述的预期。
路径一:remoteproc 软件 stop/start(日常启停)
Acore 通过 sysfs 执行 echo stop > state 后,MCU0 触发核间中断,MCU1 清除运行标志并进入 STANDBY 或深睡;下次执行 echo start > state 时,MCU1 重新软件启动。
MCU1 中 core0 的 stop/deepsleep 主要由 Cross_Core_Ins0 / Cross_Core_Ins2 处理,core1 的 stop/deepsleep 主要由 Cross_Core_Ins3 / Cross_Core_Ins5 处理,相关代码位于:
mcu/Target/Target_S100/Target-hobot-lite-freertos-mcu1/target/FreeRtosOsHal/Isr_Hal.cmcu/Target/Target_S100/Target-hobot-lite-freertos-mcu1/target/main.c
代码示例:
void Os_Isr_Cross_Core_Ins0_Isr(void)
{
  LogSync("mcu1: %s!\r\n",__func__);
  power_on = 0;
  ClearCrossCoreISR0();
  if (exception_on)
  {
    exception_on = 0;
  }
}

void Os_Isr_Cross_Core_Ins3_Isr(void)
{
  LogSync("mcu1: %s!\r\n",__func__);
  power_on_core1 = 0;
  ClearCrossCoreISR3();
  if (exception_on_core1)
  {
    exception_on_core1 = 0;
  }
}
路径二:同步 Undefined/Abort 异常
RDK S100 MCU1 的 startup.s 中,EL1 异常向量表入口为 call_EL1_Undefined_Handler / call_EL1_Abort_Handler,并非 main.c 中的 EL1_Undefined_Handler。
Undefined 异常会直接进入 Os_SaveCrashDump0 保存 crash dump;Prefetch/Data Abort 会先调用 User_Abort_Handler_pre / User_Abort_Handler 记录故障信息,再进入 Os_SaveCrashDump0。
代码示例:
EL1_core_exceptions_table:
    b   EL1_Reset_Handler
    b   call_EL1_Undefined_Handler
    ldr pc, =vPortSVCDispatcher
    b   call_EL1_Prefetch_Handler
    b   call_EL1_Abort_Handler
    b   EL1_DefaultISR
    ldr pc, =vPortInterruptDispatcher
    b   EL1_FIQ_Handler

call_EL1_Undefined_Handler:
    push {r0}
    mov r0, #(0x100*1+18)
    b Os_SaveCrashDump0

call_EL1_Abort_Handler:
    STMFD SP! , {R0-R12,LR}
    ...
    bl User_Abort_Handler
    ...
    b Os_SaveCrashDump0
具体原理:RDK S600 MCU1 涉及两条独立路径。
路径一:remoteproc 软件 stop/start(日常启停)
Acore 通过 sysfs 执行 echo stop > state 后,MCU0 触发核间中断 Ins0,MCU1 清除运行标志并使 core1 进入 STANDBY 或深睡;下次 echo start > state 时 MCU1 重新软件启动。相关代码位于 Target/Target_S600/Target-hobot-lite-freertos-mcu1/target/FreeRtosOsHal/Isr_Hal.c 与 main.c:
/* Isr_Hal.c */
void Os_Isr_Cross_Core_Ins0_Isr(void)
{
  LogSync("mcu1: %s!\r\n", __func__);
  power_on_core1 = 0;
  power_on = 0;
  ClearCrossCoreISR0();
  if (exception_on)
  {
    exception_on = 0;
  }
}

/* main.c — core1 分支(节选) */
while (1) {
    if (0 == power_on_core1) {
        Os_Disable_Can4_DataIsr();
        /* ... 关闭 Can6~Can10 ... */
        if (1 == deep_sleep_core1) {
            LogSync("core1 enter deepsleep...\r\n");
            Mcu1_Enter_Sleep_Core1();
        } else {
            LogSync("core1 enter stop...\r\n");
            STANDBY();
        }
    }
}
路径二:同步 Undefined/Abort 异常
startup.s 中 EL1 异常向量表入口为 call_EL1_Undefined_Handler / call_EL1_Abort_Handler,并非 main.c 中的 EL1_Undefined_Handler。同步异常经 HorizonHook.c 中的 User_Undefined_Handler / User_Abort_Handler 记录故障信息后,进入 Os_SaveCrashDump0 保存 crash dump:
/* HorizonHook.c — Undefined 异常(节选) */
uint32 User_Undefined_Handler(void *reg)
{
    LogSync("[MCU%u Core%u] Enter Undefined Instruction Handler!!!\r\n",
            (unsigned int)cluster_id, (unsigned int)core_id);
    LogSync("Estimated undefined fault PC: 0x%x\r\n", fault_pc);
    /* ... 打印指令与上下文 ... */
    return 1u;
}
main.c 中虽定义了 S600_Exception_Handler、EL1_Undefined_Handler、EL1_Abort_Handler,但当前 EL1 异常向量表未跳转到这些函数,不属于上述同步异常的实际执行路径。该问题已记录,计划在下版 MCU 代码中修复。
MCU1 main 函数简介
main 函数是进入系统后的关键代码。MCU1 当前会根据 GetCurrentCoreID() 区分 core0 与 core1 的初始化流程。core0 负责主要外设、log、版本信息、GIC WAKER、中断亲和性和 FreeRTOS 任务初始化;core1 负责 Can5~Can9 数据中断、核间中断以及 stop/deepsleep 流程。
下述代码为 RDK S100 MCU1 当前 main 函数关键逻辑节选,请勿随意删除相关初始化代码,否则可能导致启动、remoteproc stop/start、Can 中断或低功耗流程异常。
int main(void)
{
    unsigned long core_id = GetCurrentCoreID();

    if (core_id == 0) {
        /* core0 执行逻辑:
         * Ipc_MainPowerUp、Can2Atcm_Init、PpsIcu_Irq_Init、Uart_Init、
         * Log_Init、Shell_Init、Version_into_AonSram 等初始化。
         */
        LogSync("MCU FreeRtos Lite Init Success!\r\n");

        /* 配置 gicr0/gicr1 WAKER,保留 bit3 和 bit0 */
        /* ... 读写 0x22100014、0x22120014 等 GIC WAKER 寄存器 ... */

        FreeRtos_Irq_Init();
        SetCanInterruptAffinity(1);
        SetIPCInterruptAffinity(1);
        SetCrossCoreInterruptAffinity(1);
        FreeRtos_Task_Init();

        for(;;){};
    } else if (core_id == 1) {
        /* core1 执行逻辑:
         * 使能 Can5~Can9 数据中断,以及 Cross_Core_Ins3/4/5。
         */
        __asm__ volatile("cpsie i");
        __asm__ volatile("cpsie f");

        while(1) {
            if(0 == power_on_core1) {
                /* stop/deepsleep 前关闭 Can5~Can9 数据中断 */
                /* ... Os_Disable_Can5_DataIsr() ~ Os_Disable_Can9_DataIsr() ... */

                if(1 == deep_sleep_core1) {
                    Mcu1_Enter_Sleep_Core1();
                } else {
                    InvalidateCache();
                    STANDBY();
                }
            } else {
                __asm__ volatile("wfe");
            }
        }
    }
}
int main(void)
{
    unsigned long core_id = GetCurrentCoreID(); /* 获取当前 cluster 工作的 core id */
    if (core_id == 0) {             /* core0 执行逻辑 */
        /* ... Ipc_MainPowerUp、Disable_AonTimer、Can2Atcm_Init、Uart_Init、
              Log_Init、Version_into_AonSram 等初始化 ... */
        LogSync("MCU1 FreeRtos Lite Init Success!\r\n");

        uint32_t gicr0_waker_addr = 0x22100014; /* 配置 gicr0 WAKER,保留 bit3 和 bit0 */
        /* ... 读写 gicr0 WAKER 寄存器 ... */

        uint32_t gicr1_waker_addr = 0x22120014; /* 配置 gicr1 WAKER,保留 bit3 和 bit0 */
        /* ... 读写 gicr1 WAKER 寄存器 ... */

        FreeRtos_Irq_Init();
        SetCanInterruptAffinity(1);       /* Can 中断绑定 core1,core1 无需再逐个 enable */
        SetIPCInterruptAffinity(1);
        SetCrossCoreInterruptAffinity(1); /* 核间中断绑定 core1 */
        FreeRtos_Task_Init();

        for(;;){};
   } else if (core_id == 1) {         /* core1 执行逻辑 */
        Os_Enable_Cross_Core_Ins3_DataIsr();
        __asm__ volatile("cpsie i");
        __asm__ volatile("cpsie f");

        while(1) {
            if(0 == power_on_core1)
            {
                Os_Disable_Can4_DataIsr();
                /* ... 关闭 Can6~Can10 ... */

                if(1 == deep_sleep_core1)
                {
                    Mcu1_Enter_Sleep_Core1(); /* 进入深睡 */
                }
                else
                {
                    STANDBY();              /* 进入 WFI/STANDBY */
                }
            }
        }
        for(;;){};
   }
}
MCU Log 简介
MCU 提供了基础的日志(Log)输出功能,主要用于调试与运行状态记录。当前版本的 Log 模块支持通过格式化字符串的方式输出信息,便于开发者在调试过程中快速定位问题和查看变量状态。在 Acore 侧可通过/proc/remoteproc_mcu0和/proc/remoteproc_mcu1这两个节点可以查看 MCU0和 MCU1的日志信息。
以获取 MCU1串口 log 信息为例,如下图所示:
目前,MCU Log 支持的格式化输出类型包括:
- %s —— 字符串
- %d —— 十进制有符号整数
- %u —— 十进制无符号整数
- %x —— 十六进制小写格式
- %X —— 十六进制大写格式
- %c —— 单个字符
除以上类型外的其他格式化输出暂不支持,后续版本将逐步扩展更多的数据类型与格式支持,以满足更丰富的调试需求。