4.2 HoloBrain 通用物体抓取(真机)
HoloBrain 是地平线推出的轻量化 VLA 基座模型,首创“具身感知”架构,融合多视角视觉信息与机器人运动学先验,实现更强的 3D 空间理解与推理能力。通过统一的混合相对动作空间,兼容单臂、双臂及移动操作平台,打破异构硬件壁垒。仅 0.2B 参数即可实现业界领先性能,在 RoboTwin 2.0、LIBERO 等基准测试中达到 SOTA 水平,并支持抓取、叠衣、柔性/变形物体操作等复杂长序列任务。结合 RDK S600 高算力平台,HoloBrain 可实现边缘端实时推理,构建感知—决策—控制全链路低延迟闭环,加速具身智能应用落地。本文将以通用抓取任务为例,详细介绍如何在 RDK S600 平台上完成 HoloBrain 的环境配置、模型部署及任务运行。
| 适用平台 | RDK S600 Ubuntu 24.04 |
|---|---|
| ROS 版本 | ROS 2 Jazzy |
| 模型 | HoloBrain_v0.0_GD |
| 任务 | 通用物体抓取 |
| 性能(DECODE = 5) | wall=116.823ms text=9.3007ms enc=40.2941ms dec=54.6188ms |
运行效果
硬件准备
设备清单
| 设备名称 | 数量 | 图片 |
|---|---|---|
| RDK S600 开发套件 | 1 | 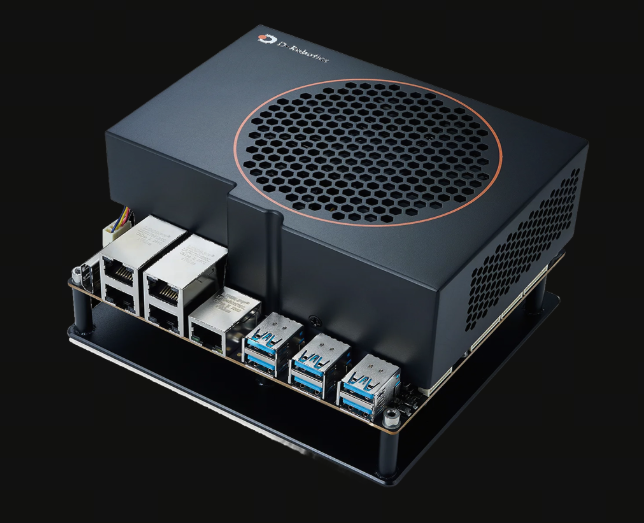 |
| 松灵 Piper 机械臂 | 2 | 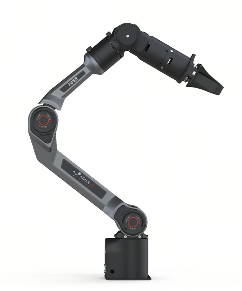 |
| RealSense D435i | 3 | 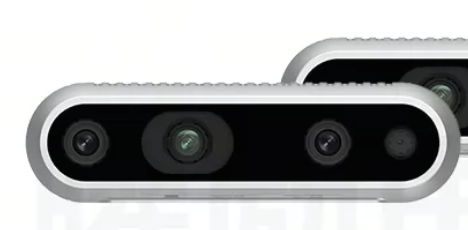 |
| 机械臂支架 | 1 | 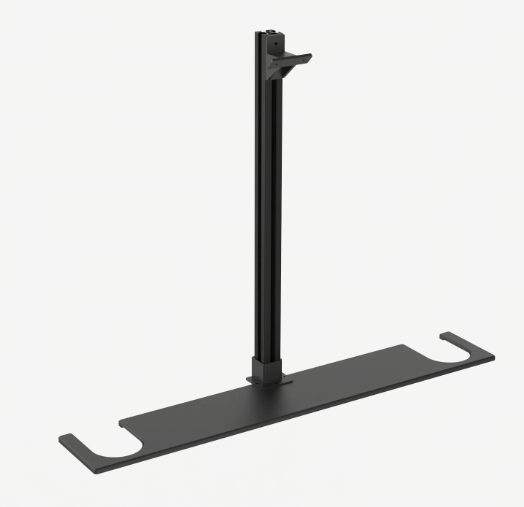 |
| 手部相机 3D 打印件 | 2 | 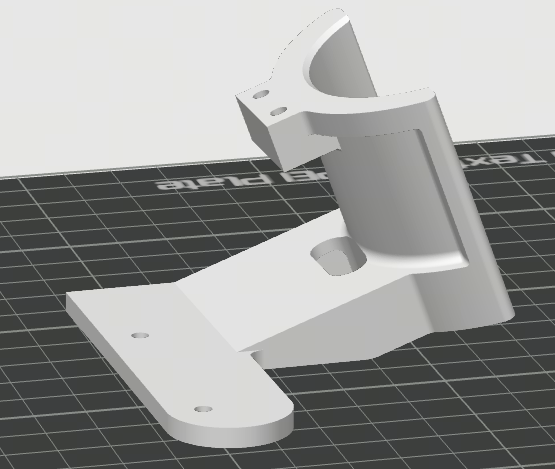 |
| 头部相机 3D 打印件 | 1 | 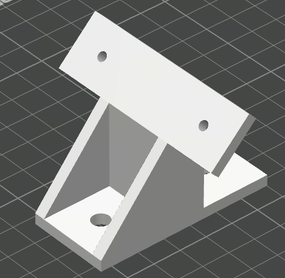 |
| 篮子道具-小号 | 1 | 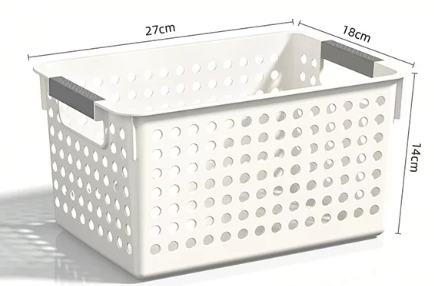 |
组装效果
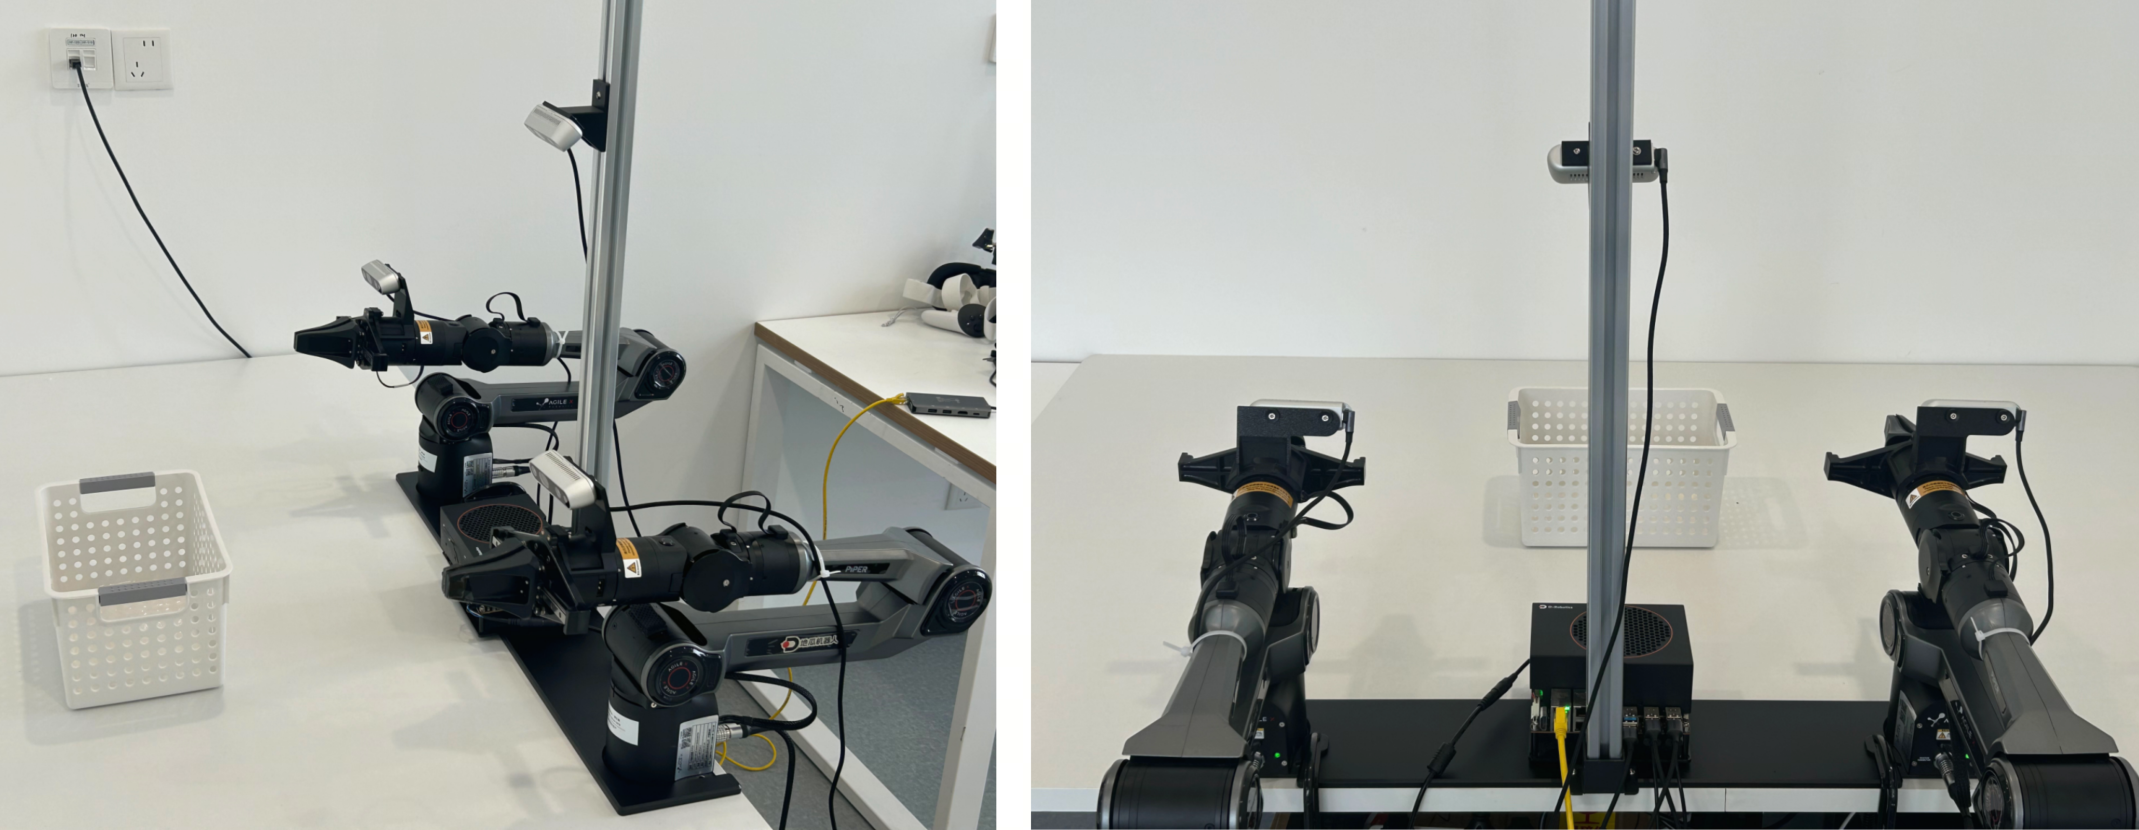
摄像头检查
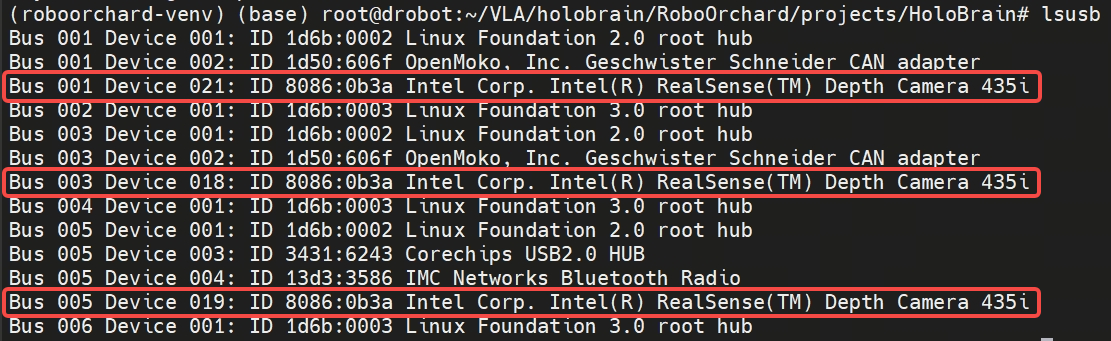
检查 USB 设备是否正常识别
#检查 USB 设备是否正常识别
lsusb
查询 Serial Number
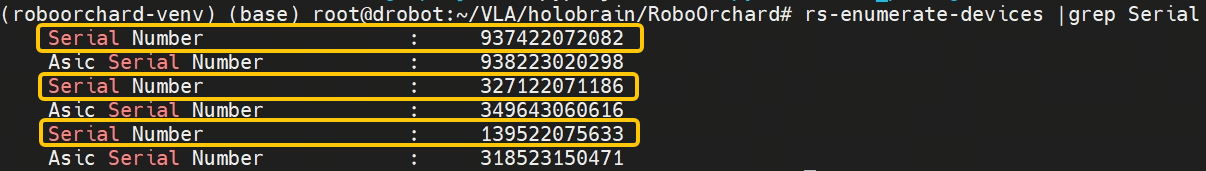
#查询 Serial Number 前需先加载 ROS 2 环境
source /opt/ros/jazzy/setup.bash

#查询 Serial Number,该序列号在 HoloBrain 项目配置 -launch.yaml 中将会用到
rs-enumerate-devices | grep Serial
调整中间摄像头位置
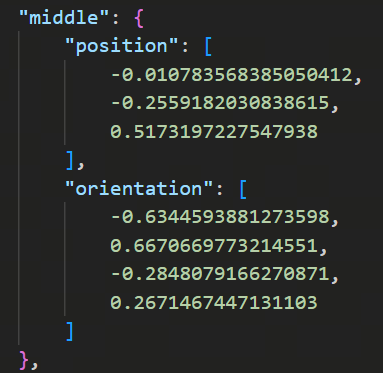
另外中间摄像头与左臂的变换关系如下,为保证效果,请调整中间摄像头位置,尽可能接近下图中摄像头和左臂的变换关系(position)。若需要确定实际变换关系,可参考 FAQ 中的标定教程。
配置机械臂 CAN 设备
查看当前存在的 CAN 设备
#查看当前存在的can设备
ip link show
重命名 CAN 设备
#对 CAN 进行重命名,根据实际左右臂情况更改以下指令,机械臂名称为 can_left 和 can_right
sudo ip link set canx name can_left
sudo ip link set canx name can_right
配置 CAN 波特率
#完成 CAN 设备重命名后,配置 CAN 波特率
sudo ip link set can_left type can bitrate 1000000
sudo ip link set can_right type can bitrate 1000000
| 设备名称 | 用途 | 波特率 |
|---|---|---|
| can_left | 左机械臂 | 1Mbps |
| can_right | 右机械臂 | 1Mbps |
启动 CAN 设备
#启动左右机械臂的 CAN 设备
sudo ifconfig can_left up
sudo ifconfig can_right up
可通过 ifconfig 命令查询 CAN 设备是否已启动:
#查询 CAN 设备是否已启动
ifconfig
上述 ip link 配置通常只对当前系统运行周期有效。系统重启后需要重新配置,或者通过 systemd 方式配置开机自动启动。
环境搭建
安装系统级依赖
如果 apt 命令提示找不到软件包,先执行 sudo apt update 后重新安装。
sudo apt update
sudo apt install tmux \
    python3-colcon-common-extensions \
    ros-jazzy-rosidl-default-generators \
    ros-jazzy-ament-cmake-auto \
    ros-jazzy-ament-lint-auto \
    ros-jazzy-ros2launch \
    ros-jazzy-foxglove-bridge \
    ros-jazzy-rosbridge-server \
    ros-jazzy-realsense2-camera
| 软件包 | 作用 |
|---|---|
| tmux | 终端复用器,用于管理多个后台会话 |
| python3-colcon-common-extensions | colcon 常用扩展,ROS 2 构建工具 |
| ros-jazzy-rosidl-default-generators | ROS 接口定义语言默认代码生成器 |
| ros-jazzy-ament-cmake-auto | ament 构建系统的 CMake 自动配置 |
| ros-jazzy-ament-lint-auto | ament 代码规范检查自动配置 |
| ros-jazzy-ros2launch | ROS 2 launch 启动文件工具 |
| ros-jazzy-foxglove-bridge | Foxglove 可视化桥接 |
| ros-jazzy-rosbridge-server | ROS 2 WebSocket 桥接服务 |
| ros-jazzy-realsense2-camera | Intel RealSense 深度相机驱动 |
克隆 RoboOrchard 仓库
git clone https://github.com/wunuo1/RoboOrchard

#进入 RoboOrchard 根目录
cd RoboOrchard
创建 Python 虚拟环境
在 RoboOrchard 根目录执行以下命令。
#创建前请确保 python 版本为 3.12
python3 -m venv venv/roboorchard-venv

#激活虚拟环境,加载 ROS 2 Jazzy 环境
source venv/roboorchard-venv/bin/activate
source /opt/ros/jazzy/setup.bash
正常情况下终端提示符会出现:
(roboorchard-venv) root@drobot:~/VLA/holobrain/RoboOrchard#
如果希望自动加载,也可以将相关 source 命令加入 ~/.bashrc。
安装 RoboOrchard 开发依赖
在 RoboOrchard 根目录执行以下命令。
#安装 RoboOrchard Python 开发环境相关依赖, ROS 2 开发、构建以及相关系统依赖
make dev-env
make ros2-dev-env

#安装 CPU 版本 PyTorch
pip install torch --index-url https://download.pytorch.org/whl/cpu

# 安装 RoboOrchard 应用
cd python/robo_orchard_inference_app
pip install .
构建 ROS 2 软件包
在 RoboOrchard 根目录下执行以下命令。
#确保已 source 相关环境
source venv/roboorchard-venv/bin/activate
source /opt/ros/jazzy/setup.bash

#屏蔽 Python Warning
export PYTHONWARNINGS="ignore"

#构建 ROS 2功能包
make ros2-build

#构建完成后加载 ROS 2 工作空间
source ros2_package/install/setup.bash
如果执行 make ros2-build 报依赖缺失,先执行以下命令:
make ros2-dev-env
然后重新执行:
make ros2-build
HoloBrain 项目配置
#进入 HoloBrain 项目目录
cd projects/HoloBrain

#安装 HoloBrain 启动依赖
pip install -r launch/requirements.txt
根据具体情况更改 launch.yaml 配置,主要关注三组摄像头序列号 XXX_CAMERA_SERIAL_NO,序列号查询方式见 硬件说明-摄像头检查。
vim projects/HoloBrain/launch/launch.yaml
文件结构
完成部署后,主要目录结构如下:
RoboOrchard
|-- LICENSE
|-- Makefile
|-- README.md
|-- projects
|   |-- HoloBrain
|-- pyproject.toml
|-- python
|   |-- robo_orchard_inference_app
|-- ros2_package
|   |-- Makefile
|   |-- README.md
|   |-- build
|   |-- install
|   |-- log
|   |-- requirements.txt
|   |-- robo_orchard_data_msg_ros2
|   |-- robo_orchard_data_ros2
|   |-- robo_orchard_deploy_ros2
|   |-- robo_orchard_handeye_calib_ros2
|   |-- robo_orchard_image_tools
|   |-- robo_orchard_pico_msg_ros2
|   |-- robo_orchard_piper_msg_ros2
|   |-- robo_orchard_piper_ros2
|   |-- robo_orchard_teleop_msg_ros2
|   |-- robo_orchard_teleop_ros2
|   |-- robo_orchard_wuji_glove_msg_ros2
|   |-- robo_orchard_wuji_glove_ros2
|-- scm
|   |-- lint
|   |-- qac
|   |-- requirements.txt
|-- venv
    |-- roboorchard-venv
启动/停止 HoloBrain
启动 BPU 推理服务
cd ~
wget https://sdk.d-robotics.cc/downloads/rdk_demo/rdk_s600_demo/holobrain_runtime_S600.tar.gz
tar -xvf holobrain_runtime_S600.tar.gz

#进入 script 文件
cd ./holobrain_runtime_S600/cpp_hbm_ucp/runtime/script

#运行
DECODER_STEPS=5 sh run_hbm_http_server.sh
启动 holobrain_app
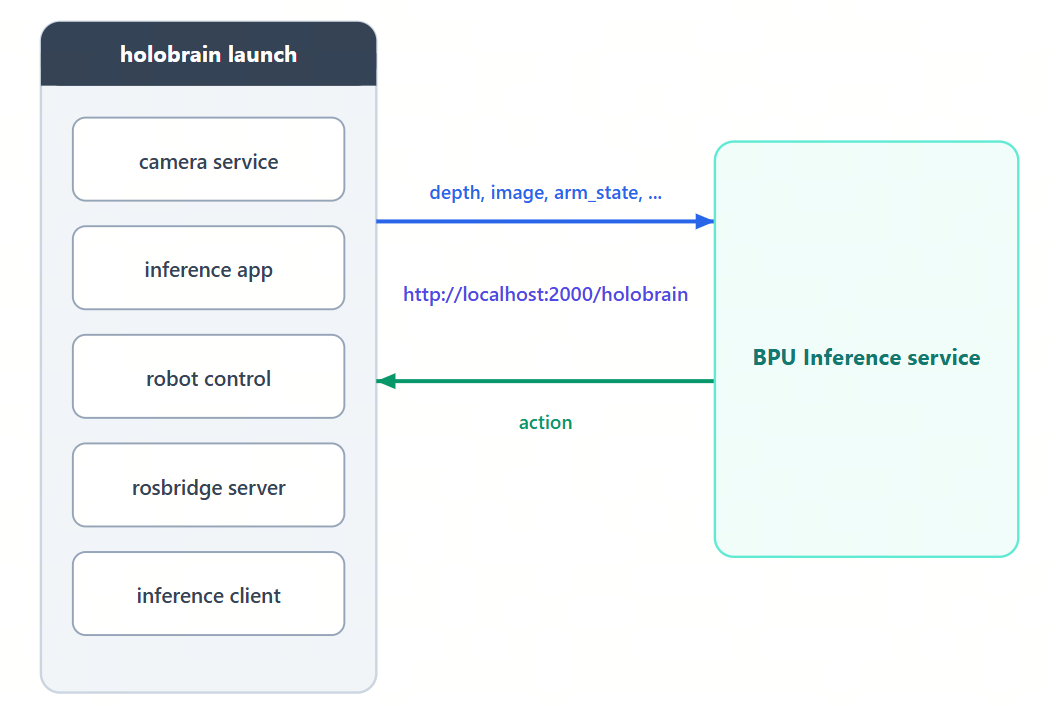
该脚本包含 ros_bridge, camera_service, robot_control, inference 等多个功能,具体请查阅 launch.yaml。
-
打开新终端,执行以下命令启动 holobrain_app:
#进入 RoboOrchard
cd RoboOrchard

#启动前请确保终端已经 source 所有环境
source venv/roboorchard-venv/bin/activate
source /opt/ros/jazzy/setup.bash
source ros2_package/install/setup.bash

#进入 projects/HoloBrain
cd projects/HoloBrain

#启动
./launch/start.sh -
启动后可看到以下界面,单击界面底部的窗口号,可查看各功能的运行情况,请确保各功能运行正常。
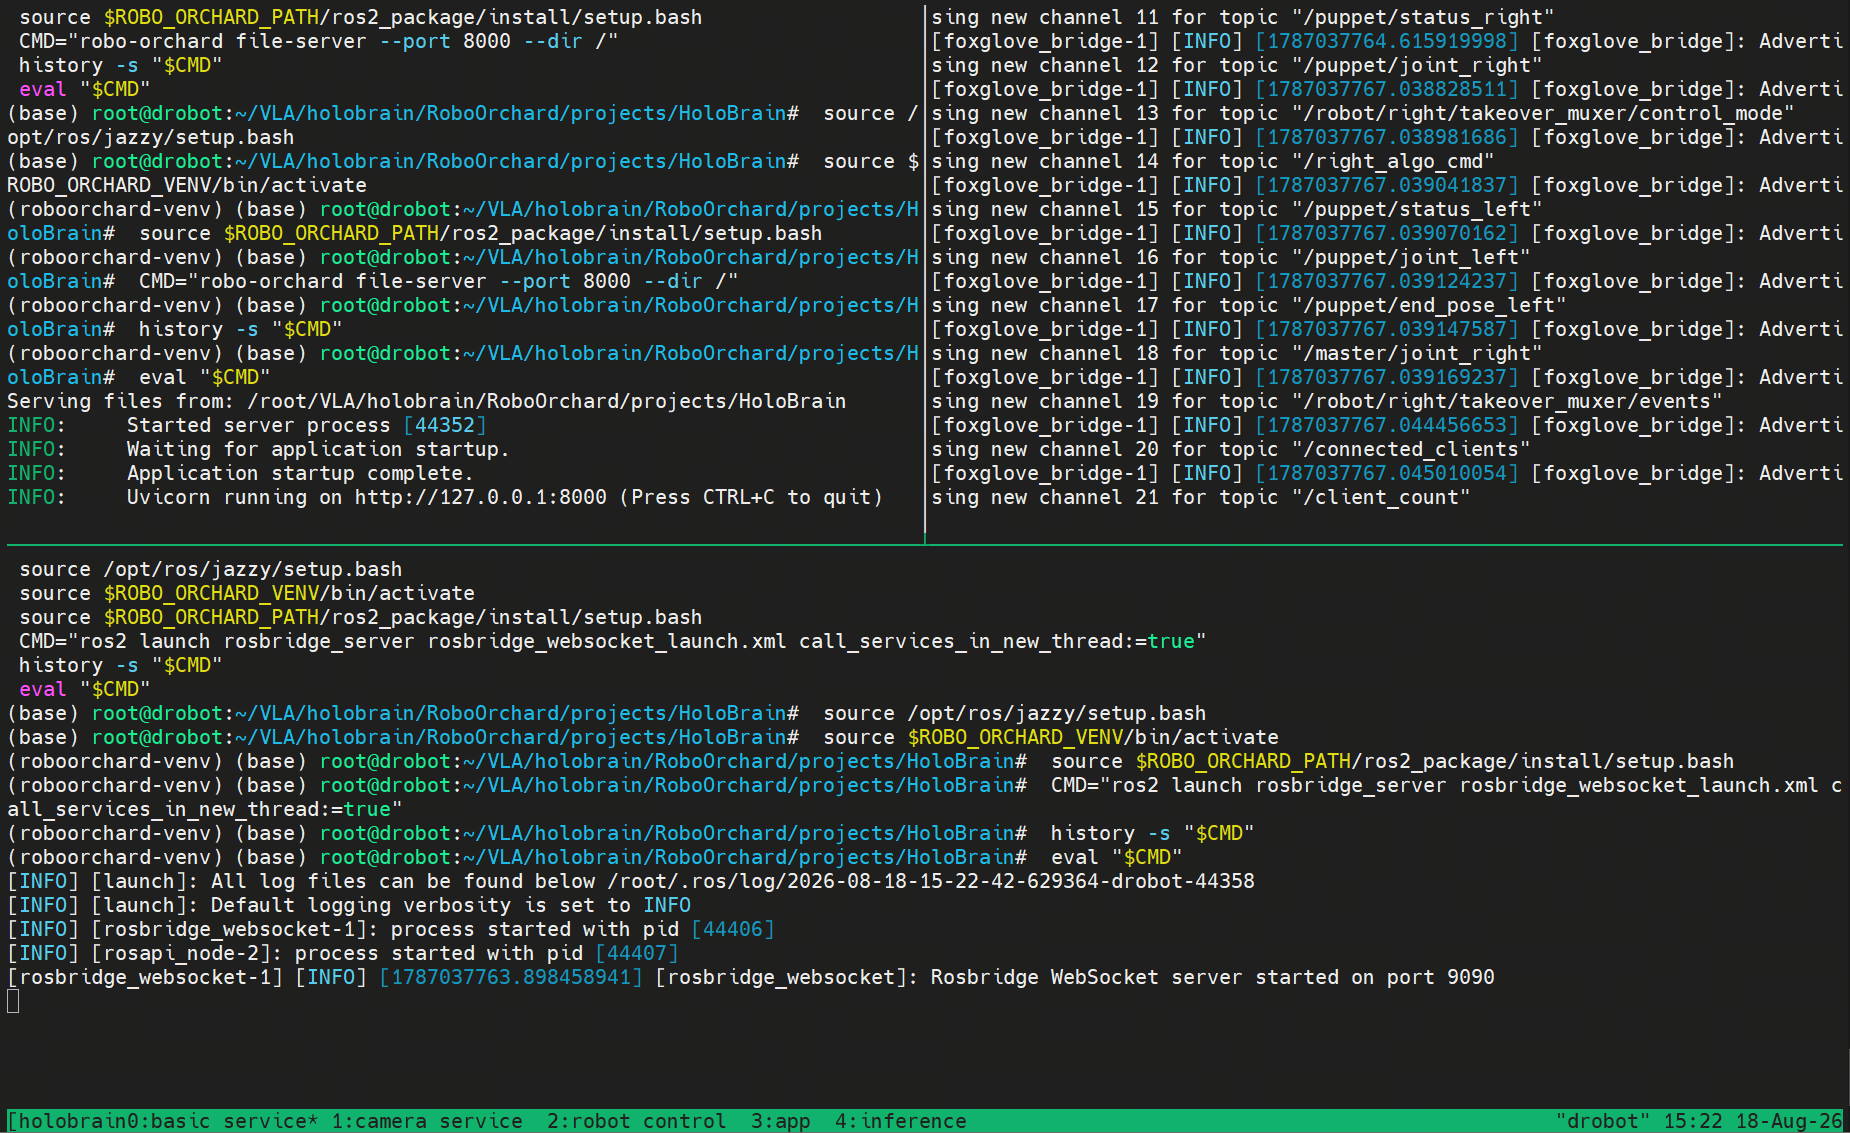
-
在板端浏览器打开
http://localhost:8501/ -
创建用户,任务以及描述,并在右侧选择对应选项。
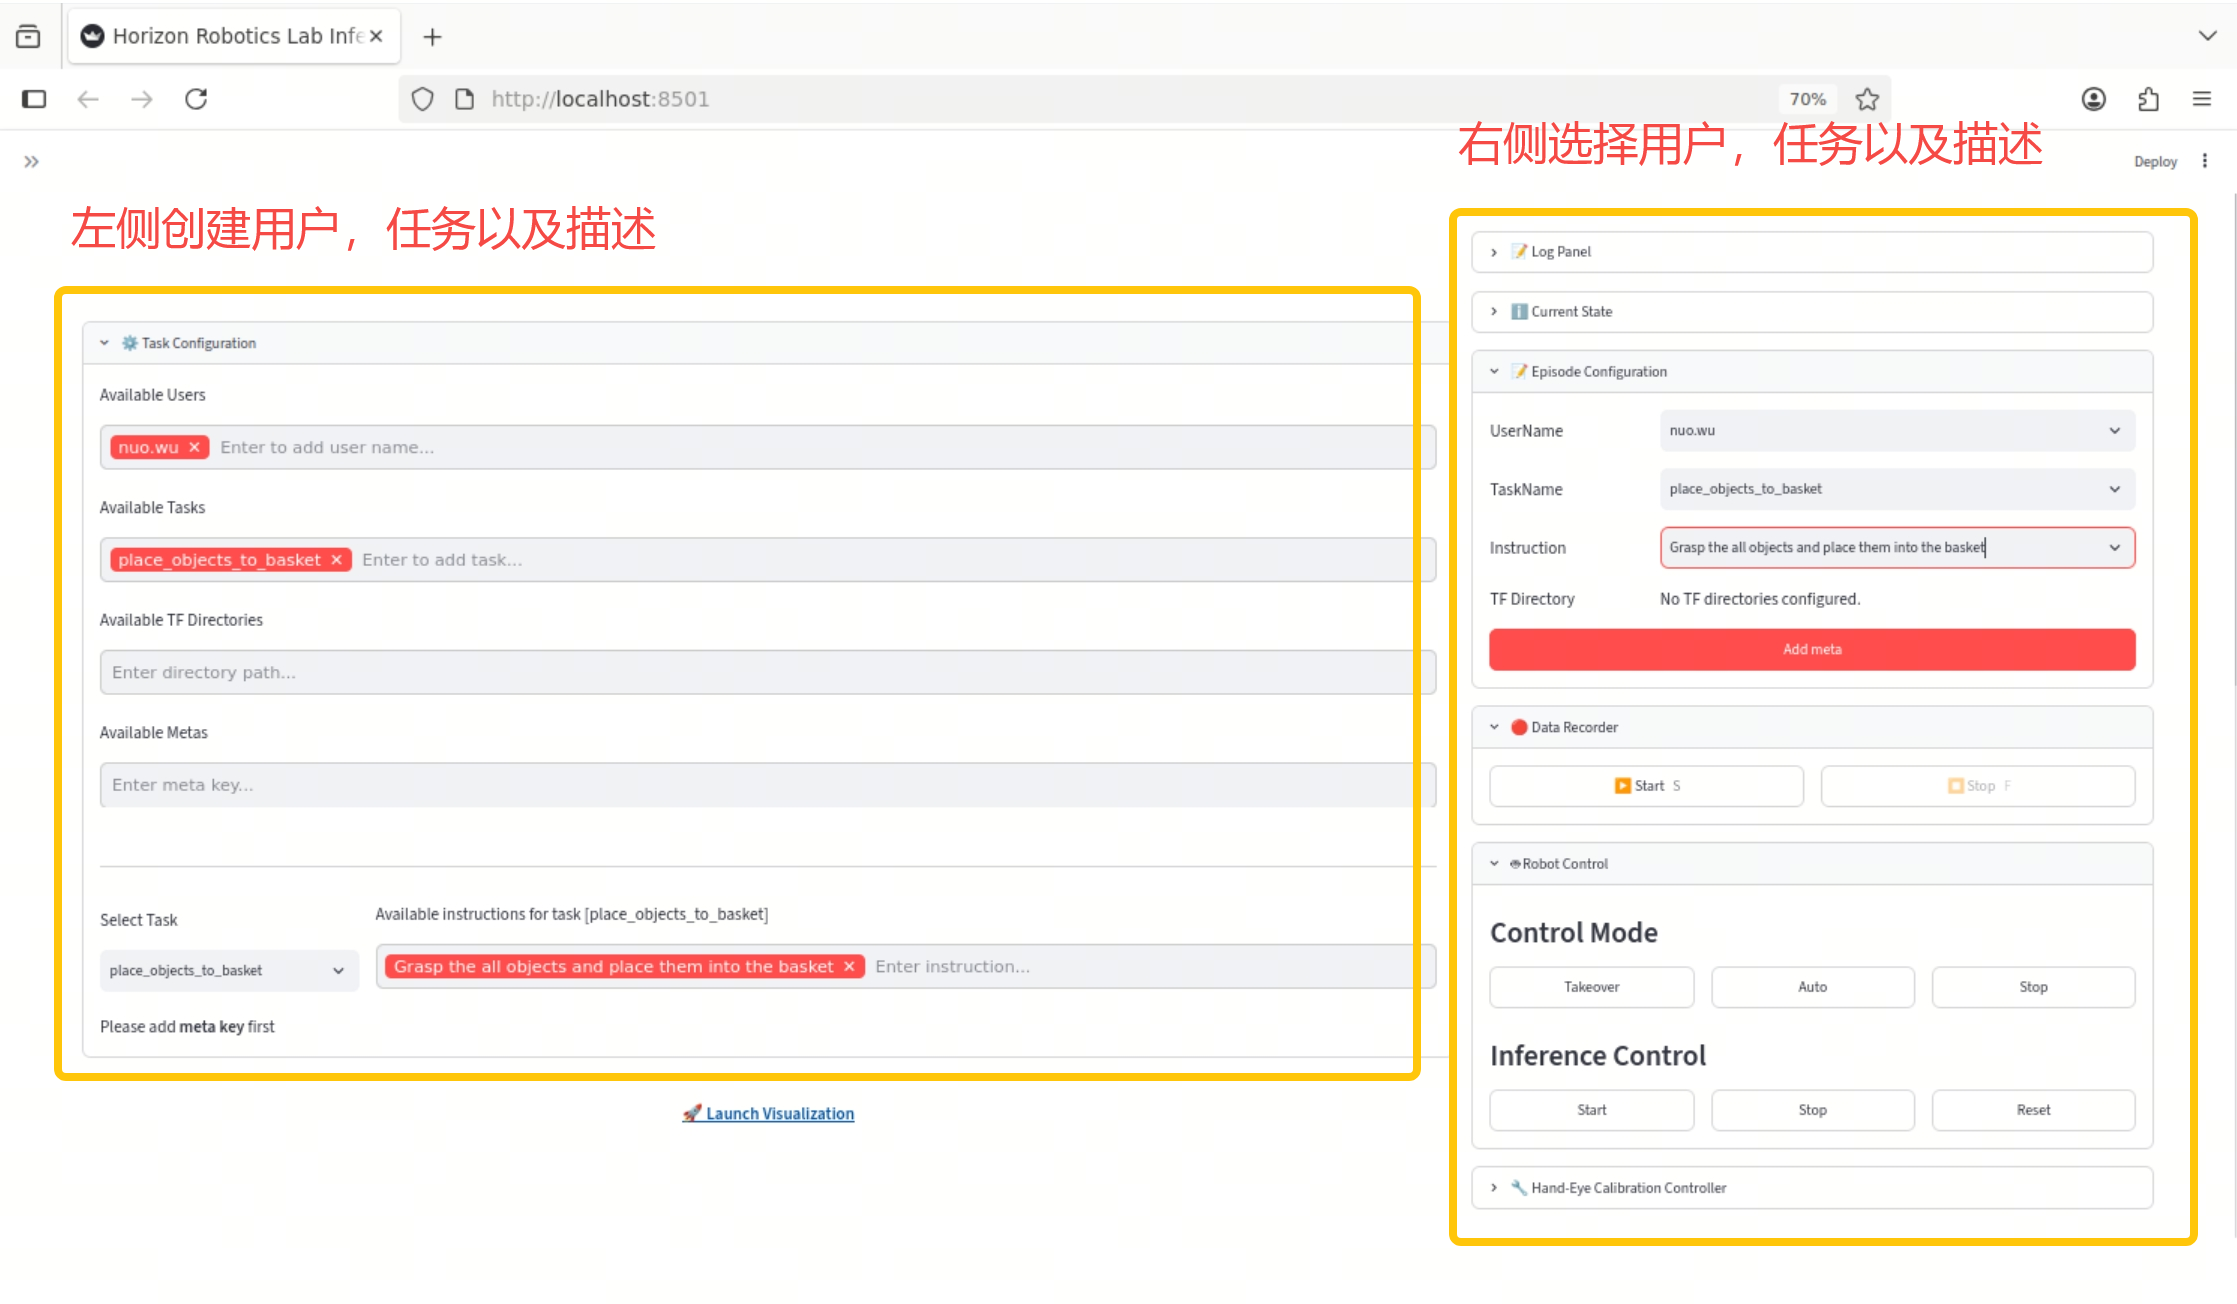
-
选择完成后,单击 Start 开始任务,Stop 停止任务,Reset 可让机械臂归到零位。
停止 holobrain_app
在 tmux 终端界面,按 Ctrl+B,然后再按 D,退出 tmux 界面。
#杀掉所有进程
./launch/stop.sh
FAQ
Q1:执行 apt 命令找不到软件包怎么办?
E: Unable to locate package ...
A: 执行以下命令更新软件源,然后尝试重新安装。
sudo apt update
Q2:执行 ros2 命令找不到命令怎么办?
ros2: command not found
A: 执行以下命令加载 ROS 2 环境。
source /opt/ros/jazzy/setup.bash
#如果是 RoboOrchard 的 ROS 2 package,还需要执行以下命令:
source ros2_package/install/setup.bash
Q3:需要使用到 can_left 设备的时候找不到 can_left 设备怎么办?
A: 执行以下命令检查 CAN 设备。
#列出识别到的所有的设备
ip link

#检查 CAN 映射
bash teleop/find-all-can-port.sh
确认实际 CAN 设备已经被正确重命名为:
can_left
can_right
Q4:相机没有图像怎么办?
A: 执行以下命令检查相机是否被正常识别。
#首先检查,确认相机被正常识别
rs-enumerate-devices

#然后检查是否存在图像 Topic
ros2 topic list | grep image

#再检查具体图像 Topic
ros2 topic hz <image_topic>
ros2 topic info <image_topic> -v
重点检查:
- USB 连接是否正常
- 是否使用 USB 3.0
- Serial Number 是否配置正确
- ROS 2 RealSense driver 是否正常启动
Q5:NumPy / OpenCV / SciPy 版本冲突怎么办?
A: 执行以下命令重新安装相关依赖。
pip install \
    "numpy==1.26.4" \
    "opencv-python<4.11" \
    "scipy<1.14" \
    "numpydantic<1.7"
Q6:如何标定左臂与中间摄像头的位置关系?
A:
- 参考 标定教程。
- 注意
RoboOrchard/projects/HoloBrain/handeye_calib/launch_handeye_calib.sh脚本配置。 - 启动
./launch/start.sh之后,启动标定服务bash handeye_calib/launch_handeye_calib.sh。 - 短按机械臂上的按钮变为绿色,即可手动移动机械臂,移动至不同的位置并单击 Record Current Pose。
- 记录多个位置之后单击 Save and Compute Hand-Eye Calibration,保存标定文件到当前路径下。
- 所需物料:aruco marker 以及可粘贴 aruco marker 的支架。